ساخت شبیهسازی ربات برداشت و جایگذاری با داراییهای SimReady
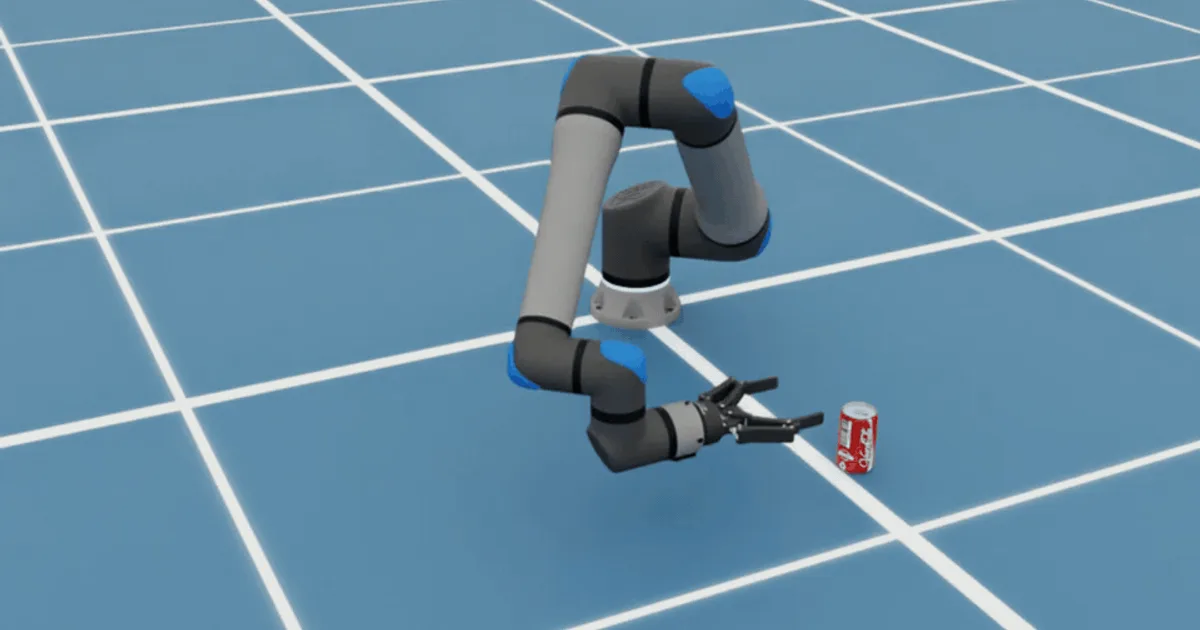
هوگینگ فیس با همکاری انویدیا آموزشی برای ساخت شبیهسازی برداشت و جایگذاری ربات با داراییهای SimReady منتشر کرد. این آموزش گامهای راهاندازی محیط، بارگذاری داراییها و اجرای وظیفه را برای توسعهدهندگان رباتیک توضیح میدهد.
مقدمه هوگینگ فیس در تاریخ ۱۳ نوامبر ۲۰۲۶ یک آموزش فنی با عنوان «ساخت شبیهسازی برداشت و جایگذاری ربات با داراییهای SimReady» منتشر کرد. این محتوا بر پایه فناوری شرکت انویدیا (NVIDIA) ساخته شده و بر استفاده از داراییهای آماده شبیهسازی (SimReady Assets) برای ایجاد یک محیط مجازی متمرکز است. ## جزئیات فنی داراییهای SimReady مجموعهای از مدلهای سهبعدی و دادههای فیزیکی از پیش آمادهشده هستند که برای شبیهسازیهای رباتیک و یادگیری ماشین کاربرد دارند. در این آموزش، فرایند راهاندازی محیط شبیهسازی، بارگذاری داراییها، تعریف وظیفه برداشت و جایگذاری (Pick-and-Place) و اجرای آن در یک بستر شبیهسازی مبتنی بر انویدیا تشریح میشود. هدف، کاهش زمان توسعه و افزایش دقت آزمایشهای رباتیک پیش از پیادهسازی در دنیای واقعی است. ## اهمیت برای توسعهدهندگان ایرانی توسعهدهندگان رباتیک و علاقهمندان به یادگیری تقویتی در ایران میتوانند از این آموزش برای ساخت نمونههای اولیه بدون نیاز به سختافزار گرانقیمت استفاده کنند. شبیهسازی وظایف برداشت و جایگذاری به آنها امکان میدهد الگوریتمهای کنترل و مسیریابی را در محیط مجازی آزمایش کرده و سپس روی رباتهای فیزیکی پیادهسازی کنند. این رویکرد بهویژه برای پروژههای دانشگاهی و استارتاپهای حوزه اتوماسیون مفید است. ## دسترسی این آموزش بهصورت رایگان در وبلاگ هوگینگ فیس در دسترس است. کاربران میتوانند مراحل را گامبهگام دنبال کرده و کدها و داراییهای مورد نیاز را دریافت کنند.
این مدل در اپکس۲۴ قابل دسترس است
یک کلید API — ۵۰+ مدل هوش مصنوعی